
Miniaturroboter werden der modernen Medizin neue Perspektiven eröffnen

In diesem Artikel
Stellen Sie sich vor, dass kleine Roboter in erkrankten Bereichen unseres Körpers arbeiten, zum Beispiel in einem Tumor, in Gefäßen, die sich zu verschließen drohen, und sogar in unserem Darm. Sie führen die notwendigen Reparaturen durch, transportieren verschiedene Medikamente ausschließlich in diese erkrankten Bereiche und setzen sie dort frei. Tatsächlich wurde dieses Thema bereits in mehreren Science-Fiction-Filmen behandelt. Doch diese Ideen, die wie reine Fantasie klingen, scheinen in Zukunft Wirklichkeit werden zu können.
Bei kleinen medizinischen Robotern sind Milliroboter solche Roboter, deren innere Bauteile 1 Millimeter oder größer sind. Mikroroboter sind dagegen noch viel kleiner: Ihre Abmessungen können von 1 Mikrometer bis 1 Millimeter reichen.
Hinweis: Diese Roboter werden Milliroboter genannt, weil die Strukturen der ersten Prototypen mit Tausendfüßern verglichen wurden. Im Lateinischen bedeutet „mille (Tausend)“-„pedes (Füße)“ „Tausendfüßer“.
Arten von Miniaturrobotern
Kapselendoskope
Ein gutes Beispiel für Milliroboter sind Kapselendoskope (Abbildung 1). Heute sehen wir, dass die Kapselendoskopie immer schneller Eingang in die klinische Praxis findet. Diese pillengroßen Roboter mit einer eingebauten Kamera werden geschluckt und filmen Magen und Darm, während sie diese durchlaufen. Die Aufnahmen senden sie in der Regel an ein Aufzeichnungsgerät außerhalb des Körpers. Anschließend können Ärzte diese Bilder untersuchen und Erkrankungen des Magen-Darm-Trakts diagnostizieren. Ihr größter Vorteil gegenüber klassischen endoskopischen Verfahren ist der Patientenkomfort. Zu ihren wichtigsten noch zu behebenden Einschränkungen gehört, dass sie weder Biopsieproben aus erkrankten Bereichen entnehmen noch interventionelle Behandlungen durchführen können. Allerdings werden auch Kapselendoskope entwickelt, die Biopsien vornehmen können.

Durch magnetische Ströme gesteuerte weiche Roboter
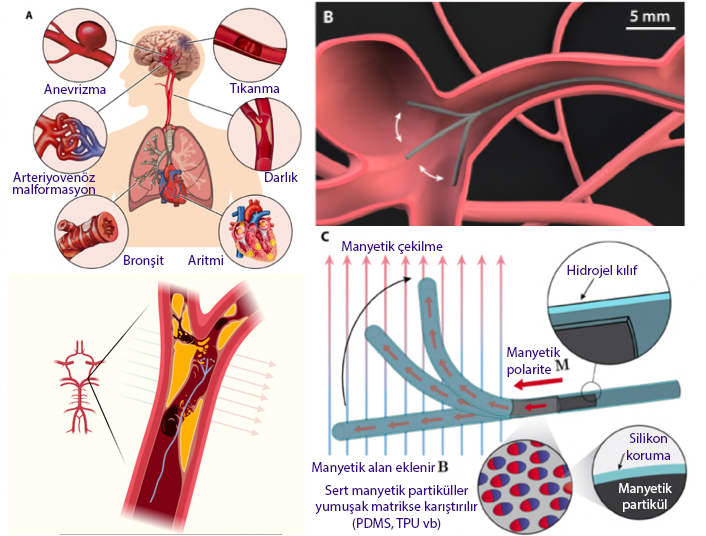
Ein weiteres Beispiel sind die kürzlich entwickelten ferromagnetischen weichen Kontinuumroboter. Diese Roboter sind dünn und lang. Sie ähneln eigentlich Kathetern (Abbildung 2). Dank des magnetischen Materials in ihrem Aufbau können sie durch ein von außen angelegtes Magnetfeld bewegt werden. Im vergangenen Jahr zeigten Forschende, dass sie diese Roboter in einem unbelebten Modell steuern konnten, das das Gefäßsystem des Gehirns nachbildet. Vorgesehen ist ihr Einsatz insbesondere bei Aneurysmen der Hirngefäße (Aussackungen) und bei der mechanischen Beseitigung von Blutgerinnseln bei akuten ischämischen Schlaganfällen (Hirnschlägen).
Bei medizinischen Mikrorobotern zeigt sich ein noch viel breiteres Spektrum. Bislang wurden zahlreiche Prototypen vorgestellt. Ihre Einsatzbereiche reichen vom Transport von Wirkstoffmolekülen bis zur Bewegung von Immunzellen und deren Beförderung an die gewünschten erkrankten Stellen.
Mikroschwimmroboter
Bei den meisten Prototypen konzentrieren sich die Forschenden darauf, grundlegende Probleme zu lösen. Ingenieure und Wissenschaftler stehen beispielsweise vor zahlreichen Fragen: Wie lassen sich diese winzigen Roboter bewegen und steuern, wie überwinden sie biologische Membranen und Barrieren, wie werden sie mit Wirkstoffmolekülen beladen und wie können sie der Reaktion von Immunzellen auf fremde Strukturen entgehen?
Unser Pionier auf dem Gebiet der Miniaturroboter, Prof. Dr. Metin Sitti, und seine Arbeiten
Mit seinen Forschungen auf diesem Gebiet macht er unser Land, die Türkei, stolz: Prof. Dr. Metin Sitti und sein Team am Max-Planck-Institut in Deutschland veröffentlichen laufend viel beachtete Arbeiten. In einer kürzlich veröffentlichten Studie zeigten sie, dass bei helikalen Mikroschwimmrobotern (Microswimmer) unterschiedliche Windungszahlen im Aufbau unterschiedliche Reaktionen von Immunzellen hervorrufen und dass Mikroroboter durch eine Veränderung der Zahl der Helixwindungen den Immunzellen des Körpers entgehen können (Abbildung 3). Damit wollen sie das Risiko verringern, dass Mikroroboter gefährliche allergische Reaktionen im menschlichen Körper auslösen.

Mikrorollroboter
Ebenfalls in diesem Jahr legten Metin Sitti und sein Team in einer in der Fachzeitschrift Science Robotics veröffentlichten Arbeit dar, dass Mikrorollroboter (Microroller) für den Wirkstofftransport unter Blutfluss eingesetzt werden könnten (Abbildung 4). Der Kern dieser Mikroroboter besteht aus Siliziumdioxid, ihre äußere Oberfläche ist mit Gold/Nickel beschichtet.

Diese Roboter werden durch ein Magnetfeld bewegt. Der Siliziumdioxid-Anteil kann mit zielgerichteten Therapeutika beladen werden, und es wird erwartet, dass sie sich rollend innerhalb der Blutgefäße fortbewegen können. Um dies experimentell zu prüfen, verwenden Sitti und sein Forschungsteam im Labor Modelle, die lebende Umgebungen nachbilden.
Bakterien als Mikroroboter
Ein weiteres von ihnen entwickeltes System sieht so aus: Bakterien werden an menschliche rote Blutkörperchen (Erythrozyten) gebunden, und zwar über den Biotin-Avidin-Komplex, die Bindungsform mit der höchsten bekannten Bindungsstärke unter den nichtkovalenten Bindungen. Die Erythrozyten werden mit Eisenoxiden beladen, die sich durch ein Magnetfeld steuern lassen. Zugleich wird beispielsweise das Krebsmedikament Doksurubisin in ihr Inneres eingebracht. Während die Bakterienflagellen (Geißeln) die für die Bewegung nötige Energie liefern, könnte die magnetische Steuerung den Transport dieser Strukturen in die gewünschte Körperregion ermöglichen (Abbildung 5).

Zusammenfassend werden, wie gezeigt, auf diesem Gebiet zahlreiche Prototypen entwickelt und die Experimente fortgesetzt. Bis medizinische Mikroroboter in Zukunft zu bahnbrechenden Behandlungen führen können, könnte jedoch noch ein langer Weg vor uns liegen. Denn dieses Gebiet beschäftigt sich derzeit mit der Lösung grundlegender Probleme, und die Prüfung der Forschungsansätze in In-vivo-Modellen (lebenden Modellen) konnte noch nicht begonnen werden. Dennoch überzeugen uns die in atemberaubendem Tempo voranschreitenden Arbeiten davon, hoffnungsvoll in die Zukunft zu blicken.
Wer ist Metin Sitti?
Prof. Metin Sitti erwarb seinen Bachelor- und Masterabschluss am Fachbereich für Elektrotechnik und Elektronik der Boğaziçi-Universität und promovierte 1999 am Fachbereich für Elektrotechnik der Universität Tokio. In den USA war er von 1999-2002 als Postdoktorand und Hochschullehrer an der University of California in Berkeley und von 2002-2016 als Professor an der Carnegie Mellon University tätig. Seit 2014 arbeitet er als Direktor am Max-Planck-Institut für Intelligente Systeme in Deutschland. Seit 2018 ist er außerdem nebenberuflicher Professor an den Fakultäten für Medizin und Ingenieurwissenschaften der Koç-Universität. Seine Forschung umfasst ein breites Spektrum der Mikrorobotik und intelligenten Systeme, darunter medizinische Mikroroboter und Geräte, von der Natur inspirierte Miniaturroboter und weiche Roboter. Um die von ihm erfundenen Mikrofaser-Klebstoffe zu vermarkten, die von den Fußhaaren des Geckos inspiriert sind, gründete er 2009 in den USA das Start-up nanoGriptech A.Ş. Dieser sehr innovative Klebstoff wird seit 2018 in zahlreichen Produkten auf dem Markt eingesetzt.
Zu den zahlreichen Auszeichnungen und Titeln von Metin Sitti gehören die Rahmi-Koç-Wissenschaftsmedaille 2018, der ERC Advanced Grant 2019, der Preis für den besten Beitrag auf der Robotics Science & Systems Conference 2019, der Titel IEEE Fellow 2014, der IEEE/ASME-Preis für den besten Beitrag zur Mechatronik 2014, der SPIE Nanoengineering Pioneer Award 2011 und der National Science Foundation CAREER Award 2005. Er hat mehr als 450 Beiträge in begutachteten Fachzeitschriften und auf Konferenzen veröffentlicht. Über 250 seiner Zeitschriftenartikel erschienen in führenden Fachzeitschriften, darunter Nature, Nature Materials, Nature Communications, Proceedings of the National Academy of Sciences, Science Robotics, Science Advances und Advanced Materials. Diese Arbeiten wurden bislang mehr als 22000-mal zitiert. Sein jüngstes Buch mit dem Titel „Mobile Microrobotics“ wurde 2017 von MIT Press veröffentlicht. Er hielt über 200 eingeladene Vorträge auf wichtigen Fachkonferenzen, an Universitäten und in Unternehmen. Außerdem ist er Chefredakteur der Zeitschriften Progress in Biomedical Engineering und Journal of Micro-Bio Robotics.
Quellen
2. Yasa, I. C., Metin Sitti et al. (2020). "Elucidating the interaction dynamics between microswimmer body and immune system for medical microrobots." Science Robotics 5(43).
3. Alapan, Y., Metin Sitti et al. (2020). "Multifunctional surface microrollers for targeted cargo delivery in physiological blood flow." Science Robotics 5(42).
4. Alapan, Y., Metin Sitti et al. (2018). "Soft erythrocyte-based bacterial microswimmers for cargo delivery." Science Robotics 3(17).
War dieser Artikel hilfreich?
Ihre Rückmeldung hilft uns, unsere Inhalte zu verbessern.




Leserkommentare
Kommentar verfassen
Ihr Name und Ihr Kommentar werden erst nach Freigabe durch die Administration veröffentlicht. Ihre E-Mail-Adresse wird Besuchern niemals angezeigt.
Schreiben Sie den ersten Kommentar.