
Миниатюрные роботы привнесут новый подход в современную медицину

В этой статье
Представьте маленьких роботов, работающих в пораженных участках нашего тела, например внутри опухоли, в сосудах на грани закупорки и даже в кишечнике, выполняющих необходимый ремонт и доставляющих различные лекарства только в эти больные участки. На самом деле эта тема уже отражалась в нескольких научно-фантастических фильмах. Однако эти идеи, звучащие как плод воображения, похоже, станут реальностью в будущем.
Среди небольших медицинских роботов миллироботами называются роботы, размеры внутренних деталей которых составляют 1 миллиметр и более. Микророботы намного меньше: их размеры могут варьировать от 1 микрометра до 1 миллиметра.
Примечание: Причина того, что этих роботов называют миллироботами, заключается в сходстве строения первых прототипов с многоножками. Латинские слова mille (тысяча) и pedes (ноги) означают «многоножка».
Виды миниатюрных роботов
Капсульные эндоскопы
Хорошим примером миллироботов служат капсульные эндоскопы (рисунок 1). Сегодня капсульная эндоскопия все быстрее входит в клиническую практику. Эти роботы размером с таблетку, имеющие камеру, после проглатывания проходят через желудок и кишечник, снимают их и обычно передают изображения на регистрирующее устройство вне тела. Впоследствии врачи изучают изображения и могут диагностировать желудочно-кишечные заболевания. Их главное преимущество перед классической эндоскопией — комфорт пациента. Среди основных недостатков, требующих дальнейшего совершенствования, — невозможность брать биопсию из пораженного участка и проводить интервенционное лечение. При этом разрабатываются и капсульные эндоскопы, способные выполнять биопсию.

Мягкие роботы, управляемые магнитным потоком
Другой пример — недавно разработанные ферромагнитные мягкие континуальные (continuum) роботы. Они имеют тонкое вытянутое строение и фактически похожи на катетеры (рисунок 2). Благодаря магнитному материалу в их составе ими можно двигать с помощью внешнего магнитного поля. В прошлом году исследователи показали возможность управления этими роботами в неживой модели, имитирующей сосудистую структуру головного мозга. Предполагается их применение прежде всего при аневризмах мозговых сосудов (выпячиваниях) и для механического раскрытия тромба при остром ишемическом инсульте (мозговом параличе).
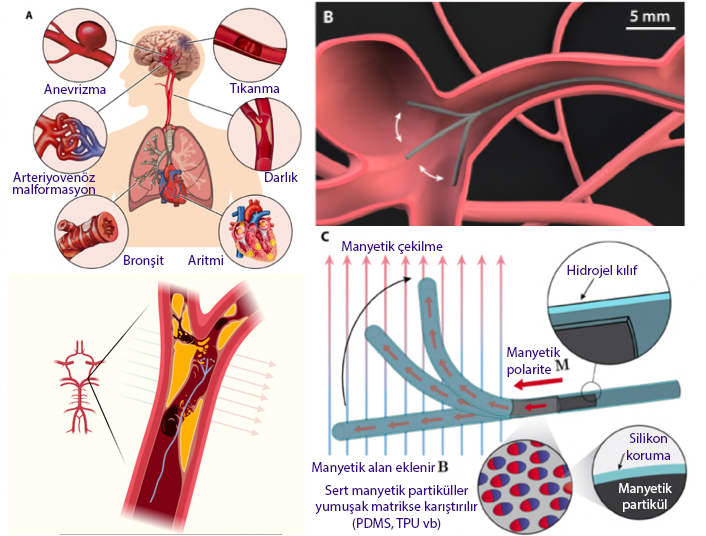
Рассматривая медицинских микророботов, можно увидеть намного более широкий спектр. На данный момент создано множество прототипов. Области применения варьируют от доставки молекул лекарств до перемещения иммунных клеток и их доставки в желаемые пораженные участки.
Роботы-микропловцы
В большинстве прототипов исследователи на самом деле сосредоточены на решении основных проблем. Например, перед инженерами и учеными возникает множество задач: перемещение и управление этими миниатюрными роботами, преодоление биологических мембран и барьеров, загрузка молекул лекарств, уклонение от реакции иммунных клеток на чужеродные структуры.
Наш ученый-пионер миниатюрных роботов профессор, доктор Metin Sitti и его работы
В этой области исследованиями заставляют нашу страну гордиться профессор, доктор Metin Sitti и его команда из Института Макса Планка в Германии, ежедневно выполняющие вызывающие интерес работы. В недавно опубликованном исследовании они показали, что у микропловцов — спиральных микророботов различное количество витков структуры вызывает различные ответы иммунных клеток и что, меняя количество витков спирали, микророботы могут уклоняться от иммунных клеток организма (рисунок 3). Таким образом, они стремятся снизить риск возникновения опасных аллергических реакций в человеческом организме.

Микрокатящиеся роботы
Также в этом году Metin Sitti и его команда в исследовании, опубликованном в научном журнале Science Robotics, предположили, что microroller — микрокатящиеся роботымогут применяться для доставки лекарств в условиях кровотока (рисунок 4). Ядро этих микророботов состоит из диоксида кремния, а внешняя поверхность покрыта золотом/никелем.

Эти роботы приводятся в движение магнитным полем; в их кремнеземную часть можно загружать препараты таргетной терапии, и предполагается, что они смогут двигаться, перекатываясь внутри кровеносных сосудов. Для экспериментального испытания Sitti и его исследовательская команда используют в лаборатории модели, представляющие живые среды.
Использование бактерий в качестве микророботов
Еще одна разработанная ими система такова: бактерии прикрепляются к красным клеткам крови человека (эритроцитам) через комплекс биотин-авидин — связь с наибольшей известной силой среди нековалентных связей. Эритроциты загружаются оксидами железа, которыми можно управлять магнитным полем, и одновременно внутрь эритроцитов загружается, например, противоопухолевое лекарство доксорубицин. Пока бактериальные жгутики обеспечивают энергию, необходимую для движения, магнитное управление может позволить доставить эти структуры в нужный участок организма (рисунок 5).

В заключение, как видно, в этой области разрабатывается много прототипов и продолжаются эксперименты. Однако до того, как медицинские микророботы приведут к прорывным методам лечения, впереди может оставаться долгий путь: сегодня область занята решением первичных проблем, а исследования еще не начали испытывать на моделях in vivo (живых). Тем не менее работы, выполняемые с головокружительной скоростью, убеждают нас смотреть в будущее с надеждой.
Кто такой Metin Sitti?
Профессор Metin Sitti получил степени бакалавра и магистра на факультете электротехники и электроники Босфорского университета, а докторскую степень — в 1999 году на факультете электротехники Токийского университета. В Калифорнийском университете в Беркли в США в 1999-2002 годах он работал постдокторантом и преподавателем, а в Carnegie Mellon University в 2002-2016 годах — профессором. С 2014 года работает директором Института интеллектуальных систем Общества Макса Планка в Германии. С 2018 года также является профессором по совместительству на медицинском и инженерном факультетах Университета Коч. Его исследования охватывают широкий круг тем микроробототехники и интеллектуальных систем, таких как медицинские микророботы и устройства, миниатюрные роботы, вдохновленные природой, и мягкие роботы. Для коммерциализации изобретенных им микроволоконных клеев, вдохновленных волосками на лапах геккона, он в 2009 году основал в США стартап nanoGriptech A.Ş.; с 2018 года этот весьма инновационный клей используется во многих продаваемых продуктах.
Среди многочисленных наград и званий Metin Sitti — научная медаль Rahmi Koç в 2018 году, премия ERC Advanced Grant в 2019 году, награда за лучшую статью на конференции Robotics Science & Systems в 2019 году, звание IEEE Fellow в 2014 году, премия IEEE/ASME за лучшую статью по мехатронике в 2014 году, награда SPIE Nanoengineering Pioneer в 2011 году и премия National Science Foundation CAREER в 2005 году. У него более 450 статей в рецензируемых журналах и на конференциях. Более 250 журнальных статей опубликованы в ведущих изданиях, включая Nature, Nature Materials, Nature Communications, Proceedings of the National Academy of Sciences, Science Robotics, Science Advances и Advanced Materials. На данный момент эти статьи получили более 22,000 цитирований. Его последняя книга Mobile Microrobotics издана MIT Press в 2017 году. Он выступил с более чем 200 приглашенными докладами на важных конференциях своей области, в университетах и компаниях. Также является главным редактором журналов Progress in Biomedical Engineering и Journal of Micro-Bio Robotics.
Источники
2. Yasa, I. C., Metin Sitti et al. (2020). "Elucidating the interaction dynamics between microswimmer body and immune system for medical microrobots." Science Robotics 5(43).
3. Alapan, Y., Metin Sitti et al. (2020). "Multifunctional surface microrollers for targeted cargo delivery in physiological blood flow." Science Robotics 5(42).
4. Alapan, Y., Metin Sitti et al. (2018). "Soft erythrocyte-based bacterial microswimmers for cargo delivery." Science Robotics 3(17).
Эта статья была полезна?
Ваш отзыв помогает нам улучшать материалы.




Комментарии читателей
Оставьте комментарий
Ваше имя и комментарий публикуются только после одобрения администратором. Ваш адрес электронной почты никогда не показывается посетителям.
Будьте первым, кто оставит комментарий.